
 Login

Federico Supervielle, marino español: «Es posible tener a un objeto submarino prácticamente al lado y no verlo en el sonar»
Tener un objeto cerca no garantiza que un sensor submarino lo detecte. Federico Supervielle recurrió a esa posibilidad para explicar los problemas de los vehículos no tripulados que operan bajo el agua. En su análisis, la posición del emisor y el receptor importa junto con las condiciones del medio por el que viaja el sonido.
«Es posible tener a un objeto submarino prácticamente al lado y no verlo en el sonar», escribió el marino español en Global Strategy el 28 de octubre de 2020. La advertencia se apoyaba en las particularidades de la propagación acústica. No atribuía un fallo a un barco concreto ni prometía que cualquier submarino pudiera volverse invisible.
La temperatura, la presión, la salinidad y el ruido intervenían en su explicación. Esa combinación ayuda a entender por qué una distancia corta no basta para anticipar el resultado. El agua no transmite siempre igual las señales entre dos puntos, de modo que buscar bajo la superficie exige conocer algo más que la ubicación aproximada del blanco.
Una señal que debe llegar
La distinción entre emitir y recibir resulta fácil de perder cuando se presenta un sonar como si fuera una cámara. Lo que permite detectar es la información que llega al equipo en unas condiciones determinadas. Los avances en el procesamiento acústico ayudan a interpretarla. El sensor sigue dependiendo del medio y de la señal que consigue recoger.
Supervielle desarrolló también la diferencia entre vehículos conectados por un cable y aparatos capaces de trabajar sin él en su estudio sobre UUV, publicado en 2020 y actualizado en 2024. El cable permite transmitir órdenes y datos, aunque condiciona el movimiento. En las plataformas no tripuladas, la libertad de maniobra tiene exigencias de comunicaciones y control que cambian según el entorno.
Conviene distinguir además la duración de una misión de la independencia para ejecutarla. Un vehículo puede llevar energía para seguir navegando y necesitar instrucciones para modificar su tarea. Ese es el sentido de autonomía que interesa aquí: cuánto puede resolver sin intervención humana cuando no dispone de un enlace continuo con quien lo controla.
Salir arriba tiene consecuencias
El problema acústico afecta también a las comunicaciones. Si las órdenes deben recorrer el mismo medio, su transmisión hereda dificultades parecidas a las de la detección. Por eso la planificación de los sistemas autónomos debe prever qué ocurrirá cuando falte información o se interrumpa el contacto. Programar una misión incluye prever silencios, además de indicar un recorrido y un objetivo.
Subir para usar radio o satélite abre otra posibilidad de enlace, pero expone parte del vehículo a la observación desde fuera del agua. Las boyas intermedias ofrecen otra solución, con su propia instalación y riesgo de detección. La experiencia con misiones programadas ilustra la importancia de fijar responsabilidades. Cada método de comunicación cambia las condiciones en las que se puede realizar la tarea.
Las previsiones de aquel texto sobre el desarrollo de la inteligencia artificial pertenecen a su fecha. La advertencia sobre el sonar describe, en cambio, un problema físico que sigue formando parte del trabajo submarino. Estar cerca y obtener una detección son hechos diferentes; entre ambos están el sonido, el agua y la capacidad de interpretar lo que llega.
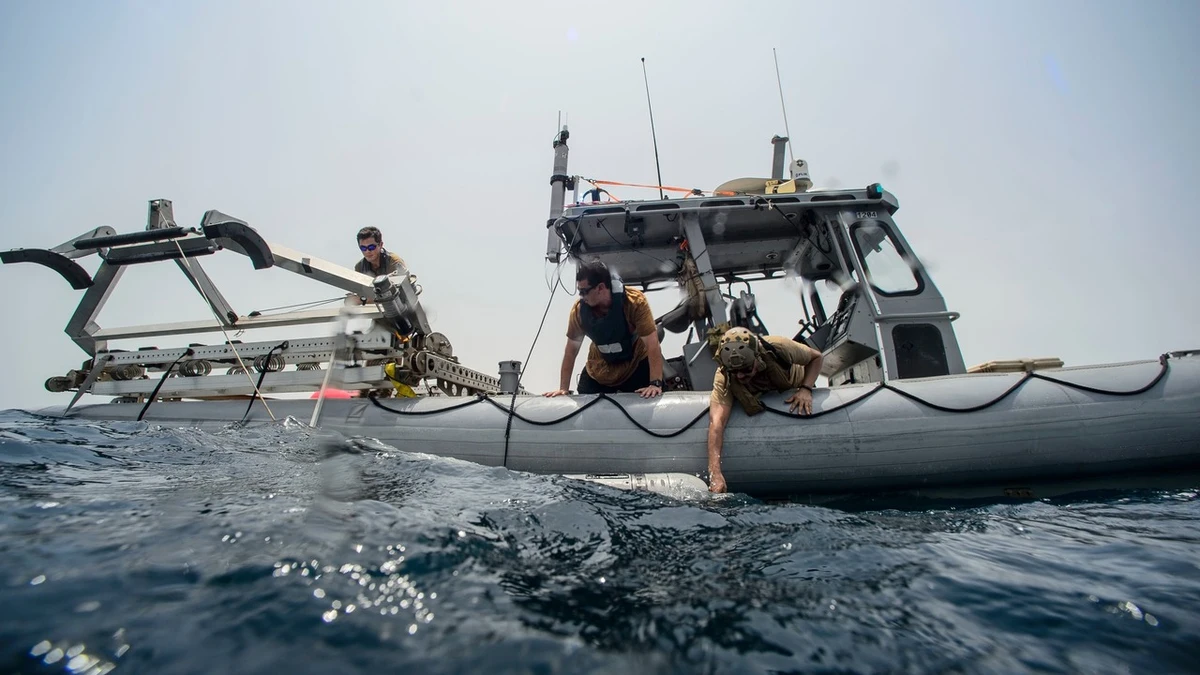
© John Paul Kotara II / U.S. Navy · Dominio público · Recorte 16:9
